一句话说清整个流程。
我们记录一次驾驶,从两个从不包含被测车辆的来源确定法定限速,据此对车辆评分,再把附好证据的简短排序队列交给人工复核。
从人工跟车到排序证据。
现状:人工跟车试驾与数周的桌面审核
- 测试工程师坐在副驾驶使用 DewesoftX 手动标记路况事件
- 桌面端需要逐帧人工复审,逐个事件进行分析
- 测试结论依赖工程师主观判断,缺乏可重复性与客观凭证
- 基准地图需要昂贵的订阅费用或在测试车辆中完全缺失
使用 Marsstein:三路独立数据源,车载实时采集
- 三路独立数据在车载端同步实时采集与推理
- 数千个原始样本自动聚类为数十个按优先级排序的场景
- 每个判定都附有书面推理说明,以及经匿名化模型遮蔽的视频片段
- 基于离线 OpenStreetMap 提取包运行:无订阅费、无网络依赖、无数据离开车辆
三路数据源,一个法定限速。
第 1 路识别道路限速牌,第 2 路离线匹配 GPS 与地图,第 3 路识别车辆仪表盘。法定限速由两个从不包含被测车辆本身的独立来源确立。
- 01
道路标志(前视摄像头)
检测器与分类器具备多帧时序投票机制,自动过滤卡车贴纸、邻道与不合理标识。
- 02
离线地图(OpenStreetMap 提取包)
硬盘本地 OpenStreetMap 提取包。无云端依赖,无网络请求与订阅费。
- 03
仪表盘(仪表盘摄像头)
第二个视觉模型识别测试车辆自身的仪表盘,确保车辆以独立真值为基准评分。
从三路摄像头到审核队列。
- 01前视摄像头 · GPS 定位 · 仪表盘摄像头
- 02真值融合
- 03ISA 合规性评估
- 04EU 2021/1958 判定条件
- 05排序审核队列
法定限速如何确定。
车辆自身的 ISA 从不作为输入:它正是被测试的对象。法定限速来自限速标志或地图,再以此评估车辆。当标志和地图都无法确定限速时,不做猜测,而是剔除该路段并报告为覆盖缺失。

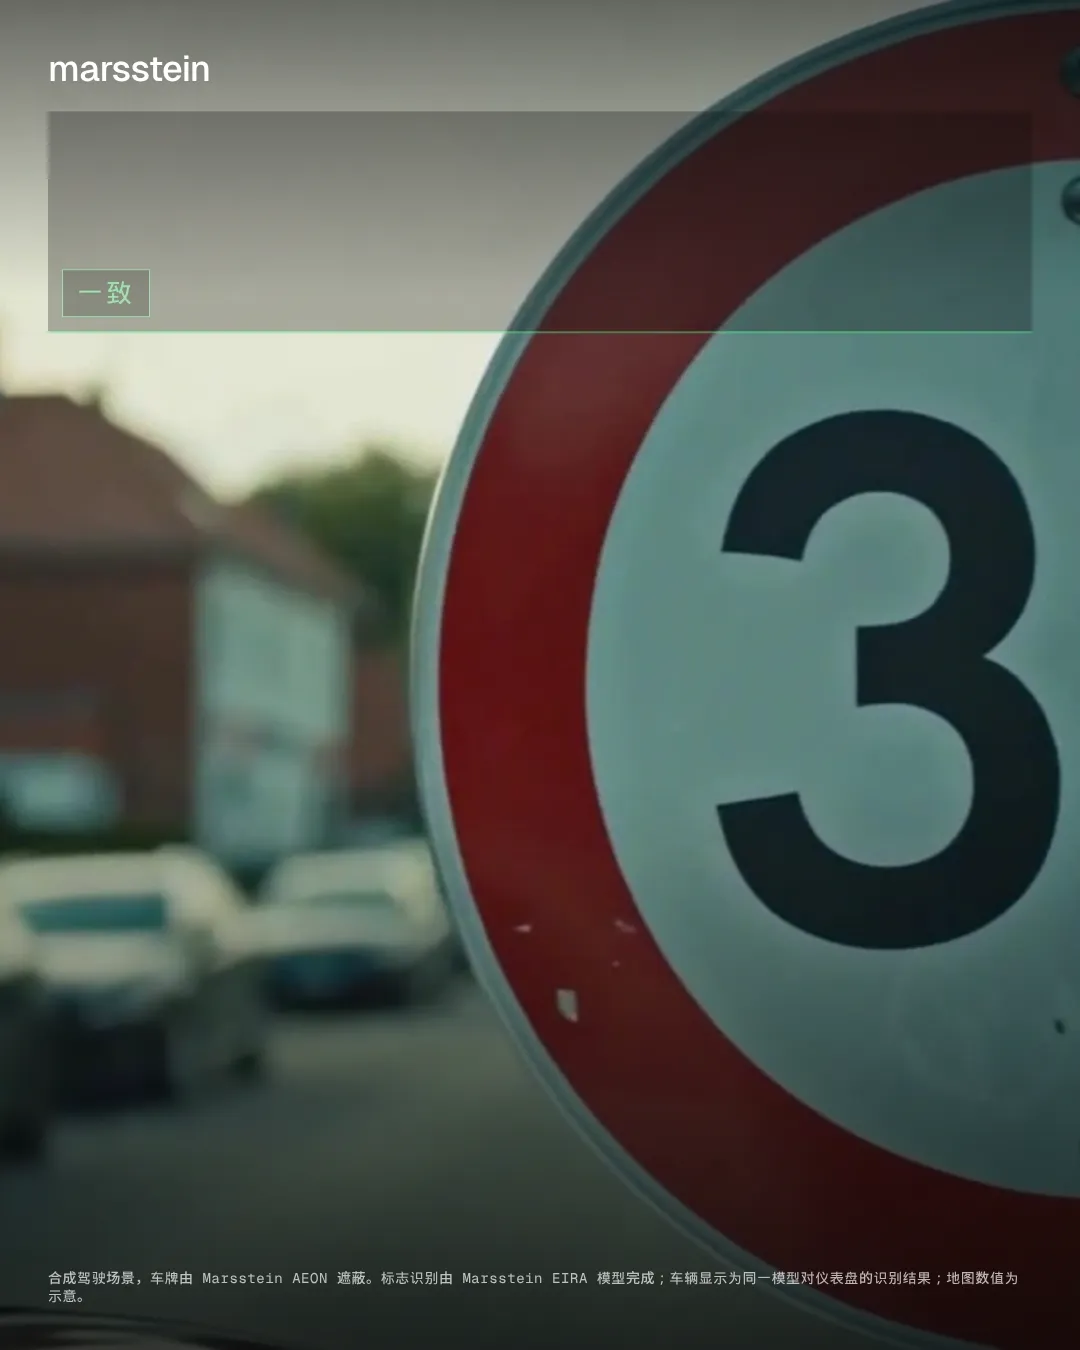
三方一致
标志、地图与车辆显示相同限速。通过,无需人工核查。

车辆有误
经确认且合理的限速标志即为法定限速。车辆显示不同数值,被标记。

标志仍然有效
驶过标志后,其限速按道路等级在一定距离内继续有效:住宅街道为 2 公里。

地图决定
范围内没有标志。在城外,道路的国家默认限速适用,车辆与之一致。

以地图为准
限速标志与地图数值一致。车辆显示不同数值,因此被标记。
合成驾驶场景,车牌由我们的匿名化模型遮蔽。标志识别是我们自有模型的输出;车辆和地图数值在图块标明时为示意。
在代码中执行授权条例 (EU) 2021/1958 的各项指标。
作为软件硬门控执行:试驾只要未满足任一指标,即硬性输出 FAIL 并附带明确失败原因。
全行程总距离准确率
按距离加权的全程准确率
独立道路类型准确率
市区、郊区与高速分别独立统计
道路类型里程占比
强制要求每种道路类型的最低里程占比
限速识别延迟
通过标志后的最长响应时间
测试行程总长度
活动累计的最低总里程
暗光/夜间里程占比
根据太阳位置计算的最低夜间与暗光里程占比
排序审核队列,减少人工审核工作量。
从数千个原始样本缩减为一份简短的人工复核清单,按严重程度排序,附带已遮蔽的视频片段与机器判定建议。
由人签署的判定才是可用于认证的记录。每次行驶都会产出事件与 GPS 轨迹、带标注的视频、每个事件的证据照片和片段、车载计算的符合性数据、所用代码、模型和地图提取包的来源清单,以及所有可共享内容的遮蔽副本。
先验证,再遮蔽。
行驶在录制过程中即完成评估。录像保存后,匿名化模型在其中遮蔽人脸和车牌。原始录像留在内部,进入复核和交付的是遮蔽后的副本,判定叠加信息保持清晰可读。
了解匿名化模型如何遮蔽